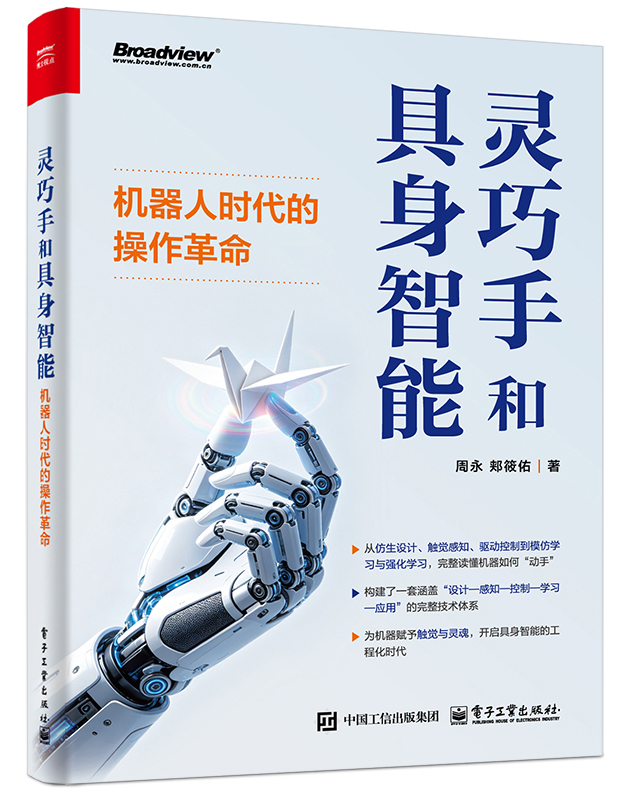
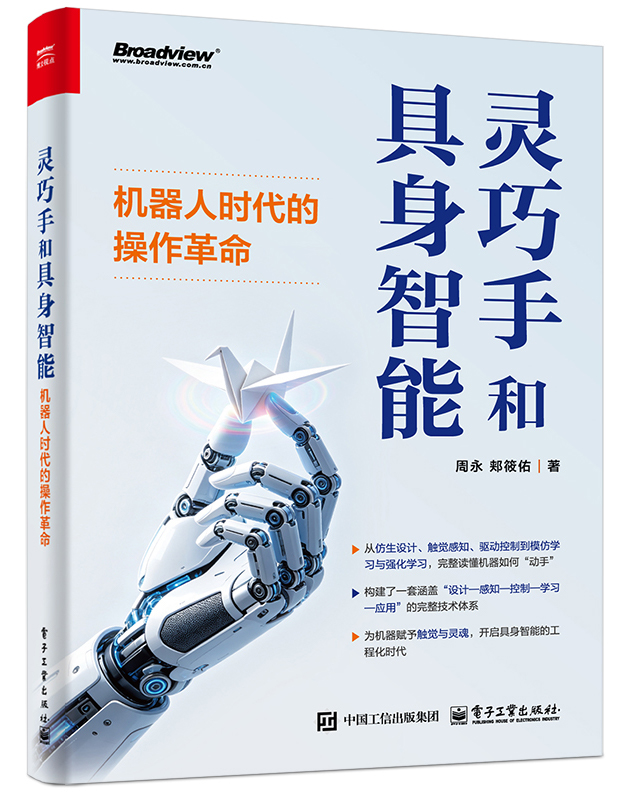
灵巧手和具身智能:机器⼈时代的操作革命
作 译 者:周永
出 版 日 期:2026-10-01
书 代 号:TP536840
I S B N:9787121536847
图书简介:
本书围绕“灵巧手”与“具身智能”两大核心主题,系统梳理了机器人从机械执行器到智能操作体的完整进化路径。全书聚焦于真实物理世界中人机交互与精细操作的实现难题,涵盖仿生设计、触觉感知、驱动控制、模仿学习与强化学习等关键能力,帮助读者建立对具身智能系统从硬件到算法的整体认知。 在工程实践层面,本书以机器人学的核心理论为基础,通过剖析灵巧手的机械结构与传感系统,揭示“力量”与“精细”之间的设计权衡;在智能算法层面,探讨模仿学习、强化学习与触觉伺服控制如何为机器手注入“灵魂”,使其具备从物理感知到认知推理的闭环能力。最终,本书构建了一套覆盖“设计—感知—控制—学习—应用”的完整技术体系。
-
配 套 资 源
本书资源
本书暂无资源 -
图 书 内 容
内容简介
本书围绕“灵巧手”与“具身智能”两大核心主题,系统梳理了机器人从机械执行器到智能操作体的完整进化路径。全书聚焦于真实物理世界中人机交互与精细操作的实现难题,涵盖仿生设计、触觉感知、驱动控制、模仿学习与强化学习等关键能力,帮助读者建立对具身智能系统从硬件到算法的整体认知。 在工程实践层面,本书以机器人学的核心理论为基础,通过剖析灵巧手的机械结构与传感系统,揭示“力量”与“精细”之间的设计权衡;在智能算法层面,探讨模仿学习、强化学习与触觉伺服控制如何为机器手注入“灵魂”,使其具备从物理感知到认知推理的闭环能力。最终,本书构建了一套覆盖“设计—感知—控制—学习—应用”的完整技术体系。图书详情
ISBN:9787121536847开 本:16(170*240)页 数:328字 数:361本书目录
第一部分 觉醒——从“机械”到“智能”的产业变革 第1章 开篇:从“手”到“智能”的进化变革 1.1 灵巧手与具身智能 1.1.1 灵巧手的发展史 1.1.2 灵巧手的定义与特性 1.1.3 灵巧手的四大结构方案 1.1.4 灵巧手的技术模块解析 1.1.5 灵巧手的数据采集 1.1.6 Open TeleDex遥操作系统 1.1.7 灵巧手案例 1.1.8 灵巧手的市场竞争格局 1.1.9 具身智能的发展 1.2 为何“手”是具身智能的终极挑战与钥匙 1.3 人类手部的解剖学奇迹:骨骼、肌肉与神经 1.4 人类抓取与操作的神经科学基础 1.5 从生物学到工程学的灵感迁移 第2章 具身智能的崛起——智能源于身体与环境的交互 2.1 超越“纯脑”智能:具身智能的基本范式 2.2 认知如何“涌现”于感知、行动和环境的闭环中 2.3 灵巧手作为具身智能的终极测试平台 第3章 力学和建模:灵巧操作与运动的基础 3.1 刚体运动学与动力学阐述 3.1.1 刚体运动学基础 3.1.2 动力学:引入“力”的维度 3.1.3 动力学模型与影响因素 3.2 接触力学与摩擦锥理论 3.3 抓持理论 3.3.1 形闭合与力闭合的对比分析 3.3.2 抓持矩阵与可操作性椭球 3.3.3 任务可操作性与运动规划衔接 3.4 任务难度分解 第二部分 创生——打造一双 真正的“机器巧手” 第4章 设计的哲学:是仿生还是超越仿生 4.1 仿生学设计:肌腱驱动、骨络结构与人手启发 4.1.1 肌腱驱动 4.1.2 骨络结构 4.1.3 人手启发 4.2 机械设计的权衡:自由度、复杂度、可靠性与成本 4.2.1 自由度 4.2.2 复杂度与可靠性 4.2.3 成本 4.3 欠驱动与全驱动构型的权衡 4.3.1 欠驱动构型:以机械简化实现自适应抓取 4.3.2 全驱动构型:以主动控制突破操作极限 4.3.3 核心权衡维度与选择逻辑 4.4 新兴技术与材料:软体机器人、可变刚度机构与3D打印 4.4.1 软体机器人:以柔性重构人机交互与环境适配 4.4.2 可变刚度机构 4.4.3 3D打印技术 4.4.4 技术融合趋势与工程实践启示 第5章 触觉的魔力:让机器拥有“皮肤”和“直觉” 5.1 触觉的重要性:从视觉辅助到主导感知 5.1.1 触觉是物理交互的“安全底线” 5.1.2 触觉是复杂环境的“破局钥匙” 5.1.3 触觉是操作“精细化”的核心支撑 5.2 触觉传感技术一览:压阻式、电容式、光学、磁性等 5.2.1 压阻式触觉传感技术 5.2.2 电容式触觉传感技术 5.2.3 光学触觉传感技术 5.2.4 磁性触觉传感技术 5.3 单点触觉传感器、高密度传感器、阵列传感器、电子皮肤 5.3.1 单点触觉传感器 5.3.2 高密度传感器 5.3.3 阵列传感器 5.3.4 电子皮肤 5.4 “触觉智能”的前沿:从感知物理量到理解材质和意图 第6章 驱动与控制:在“力量”与“精细”之间行走的艺术 6.1 挑战:如何用最紧凑的机构输出最稳定、最精准的力 6.2 我们走过的弯路:从电机到肌腱驱动再到混合方案 6.3 实时控制:确保每一毫秒的决策都准确无误 6.3.1 硬件设计:低延迟的信号传输与计算基础 6.3.2 算法优化:快速的决策计算与优化 6.3.3 稳健性保障:应对干扰的“容错与补偿”机制 6.4 多模态感知融合——视觉、触觉与本体感觉的协同 6.4.1 感知模态的“功能互补”与“数据异构” 6.4.2 数据融合的“分层处理”策略 6.4.3 融合应用:典型场景中的协同案例 6.5 手眼系统:视觉如何引导抓取与操作 6.5.1 目标定位:从“二维图像”到“三维空间”的精准映射 6.5.2 动态跟踪:对“运动目标”的实时跟踪 6.5.3 操作引导:从“定位”到“精细动作”的指令生成 6.6 本体感觉——关节位置、力矩与温度的自我感知 6.6.1 关节位置感知:运动姿态的“精准测量” 6.6.2 关节力矩感知:力输出的“实时监测” 6.6.3 温度感知:设备健康的安全预警 第三部分 赋能——为巧手 注入“灵魂” 第7章 运动规划与控制:从点位移动到精细操作 7.1 运动规划的数学基础:构型空间与路径搜索 7.1.1 构型空间 7.1.2 经典路径搜索算法 7.1.3 轨迹生成与优化 7.2 基于模型的抓取 7.2.1 传统的抓取方法 7.2.2 现代的抓取方法 7.3 操作规划 7.3.1 操作规划组成部分 7.3.2 主要研究方法 第8章 模仿学习——像婴儿一样观察与学习 8.1 行为克隆 8.1.1 原理分析 8.1.2 案例分析:ALOHA项目 8.2 逆强化学习 8.2.1 原理分析 8.2.2 案例分析:服务机器人的家庭导航与物品递送 8.3 对抗式模仿学习 8.3.1 原理分析 8.3.2 案例分析:灵巧手的工具使用技能学习 8.4 示教学习 8.4.1 原理分析 8.4.2 案例分析:ALOHA在示教学习中的进阶应用 8.5 从观察视频中学习 8.5.1 原理分析 8.5.2 案例分析:从视频中学习灵巧手翻书技能 第9章 强化学习——在试错中掌握技能 9.1 强化学习在机器人操作中的基本框架 9.1.1 基础知识 9.1.2 马尔可夫决策过程 9.1.3 常用算法 9.2 强化学习的关键技术挑战与解决方案 9.2.1 高维度状态/动作空间的降维与建模 9.2.2 稀疏奖励的破解:引导灵巧手“高效试错” 9.2.3 仿真到现实迁移:降低真实试错成本 9.2.4 多模态感知融合的强化学习策略 9.3 案例研究:灵巧手求解魔方、翻转物体等 9.3.1 案例一:灵巧手求解三阶魔方——基于分层强化学习的多步骤精细操作 9.3.2 案例二:灵巧手翻转物体——基于SAC的动态力控与平衡学习 第10章 触觉引导的操作——当触摸成为主导 10.1 盲操作 10.1.1 盲操作的定义与核心价值 10.1.2 盲操作的技术挑战 10.1.3 盲操作的关键实现路径 10.1.4 典型案例与实验验证 10.2 触觉伺服控制:利用触觉反馈实时调整动作 10.2.1 触觉伺服控制的基本原理 10.2.2 触觉伺服控制的关键技术 10.2.3 触觉伺服的典型控制策略 10.2.4 应用场景与实验验证 10.3 基于触觉的物体识别与属性估计 10.3.1 触觉物体识别的技术框架 10.3.2 触觉属性估计的核心方法 10.3.3 融合视觉与触觉的多模态识别 10.3.4 实际系统与性能评估 第11章 高层次认知与世界模型 11.1 基于模型的预测与规划 11.1.1 基于模型的预测 11.1.2 基于模型的规划 11.2 在“脑海”中练习:想象力的作用 11.2.1 离线强化学习 11.2.2 Dreamer算法剖析 11.2.3 反事实推理 11.2.4 案例分析 11.3 从技能到知识:如何表示和重用学到的操作策略 11.3.1 操作技能的形式化表示 11.3.2 技能到知识的转化机制 11.3.3 操作知识的重用策略 11.4 任务与运动规划:将抽象任务分解为具体动作序列 11.4.1 TAMP的三层架构 11.4.2 符号接地问题 11.4.3 处理几何约束 11.4.4 案例分析:“准备简单早餐”任务的全流程分解与执行 11.5 物理常识:机器如何“理解”重力、惯性等物理规律 11.5.1 机器物理常识的内涵 11.5.2 核心物理规律的机器建模 11.5.3 机器物理常识的技术实现路径 11.6 世界模型新突破 11.6.1 多模态认知与预测能力升级 11.6.2 具身智能专用架构突破 11.6.3 跨场景泛化与效率优化 11.6.4 技术架构创新 11.6.5 应用场景爆发 第四部分 应用——产业革命与 生态落地 第12章 工业与服务机器人——从工厂到家庭 12.1 应用场景一:工业自动化与精密装配 12.1.1 适应性与柔性制造 12.1.2 对不确定性的稳健操作 12.1.3 复杂装配线上的灵巧操作 12.2 应用场景二:商业服务 12.2.1 物流与分拣中的自适应抓取:应对异形物体的技术突破 12.2.2 垃圾分类:AI识别与精准分拣的技术落地 12.2.3 机器人乐队:从按键精度到情感表达 12.3 应用场景三:家庭服务与人机协作 12.3.1 家政服务:整理、烹饪与清洁的技术细节 12.3.2 人机安全、自然的物理交互 第13章 特种领域与前沿探索 13.1 太空与深海:在极端环境下的遥控与自主操作 13.1.1 极端环境的技术挑战与适应原理 13.1.2 案例分析1:太空机械臂——国际空间站Canadarm2 13.1.3 案例分析2:深海机械臂——“奋斗者”号载人潜水器机械臂 13.2 外科手术机器人:微创手术中的精准与触觉反馈 13.2.1 微创手术的技术需求与核心原理 13.2.2 案例分析1:达芬奇手术系统(Intuitive Surgical) 13.2.3 案例分析2:国产天矶手术机器人(天智航) 13.3 外骨骼、假肢与康复机器人 13.4 前沿探索 第五部分 远见——驶向通用具身 智能的星辰大海 第14章 挑战与前沿技术 14.1 当前面临的主要技术瓶颈 14.2 前沿探索:跨模态生成、因果推理、大语言模型与机器人学的结合 14.3 前沿技术的协同与通用具身智能的演进路径 第15章 展望:通往通用具身智能之路 15.1 灵巧手在通用人工智能中的角色 15.2 技术发展对社会与伦理的影响 15.3 未来的研究方向和终极愿景展开前 言
为什么我们需要一双“巧手”? 大家好,我是周永,“灵心巧手”公司的创始人和CEO。今天,我们正处在一个奇特的科技断层中。一方面,我们的大语言模型能吟诗作赋、作画编程,展现出了惊人的“脑力”;另一方面,我们的机器人却为整理一个凌乱的房间而苦苦挣扎。这就像给一个天才的大脑,配上了一只鸡爪或鸭掌。 我常常深夜在实验室里,看着我们的灵巧手一遍遍地学习如何转动一把小小的钥匙,与此同时内心有一个声音越来越清晰:我们的机器人,在绝大多数时候仍在这个物理世界里“笨手笨脚”。它们可以在一秒内进行亿万次计算,却无法像三岁孩童一样,轻松地从碗里抓起一颗光滑的葡萄而不捏破它。 这种断层,源于一个根深蒂固的范式:我们过去太习惯于将智能视为一个纯粹在“云端”发生的抽象过程。我们追求更大的参数、更快的算力,却忽略了智能的一个根本属性:智能是具身的(Embodied)。这就是我们开启这段旅程的起点,也是本书希望回答的核心问题:在一个算力爆炸的时代,我们如何为机器赋予一双能与世界细腻交互的“灵巧手”,并由此孕育出真正的具身智能。 什么是具身智能?它不是一段在真空中运行的代码。它意味着,真正的智能必须拥有一个身体,能够通过感知与行动的闭环,在与真实世界的碰撞中学习、理解和进化。一个没有身体的AI系统,就像一个从未下过水的游泳理论家,它或许能背诵所有泳姿要领,但跳进水里依然会下沉。 “手”,正是这个身体与世界交互的终极接口。它是我们改变环境最直接、最精密的工具。人类文明的绝大部分创造,都是从一双手开始的。因此,要攻克具身智能,我们无法绕过“灵巧手”这座必须翻越的技术高峰。 “灵巧手”不只是技术明珠,更是商业与社会的下一波浪潮。 在实验室里,我们为灵巧手的每一次技术突破而欢呼。但作为一家商业公司的CEO,我思考得更多的问题是:这双“手”,究竟能为我们这个世界解决什么实际难题?它的商业价值和社会价值是什么?答案是,它正在从多个维度撬动一个全新的市场。 工业自动化进入“深水区”:传统的工业机器人是“傻大黑粗”的典范,它们擅长在结构化环境中重复做一个动作。但未来的柔性制造,需要的是能处理不确定性的机器人。比如,一条生产线要同时装配10种不同型号的手机,我们的灵巧手可以像人一样,自适应地抓取、放置、锁紧不同的螺丝和零件,无须为每个型号重新设计和调试生产线。这不仅仅是节省人力,更是开启了“去平均化”的智能制造新范式。 服务机器人的“破局点”:家用机器人的概念提出了很久,为什么还没进入千家万户?一个核心瓶颈就是,它们能干的事太少了。它们无法帮你从洗碗机里取出所有形状各异的碗盘,无法为你叠衣服,更无法在危急时刻为老人拿取药瓶。化解这些生活中的“麻烦”,正是需求创造的巨大机遇。机器人只有拥有了灵巧手,才能真正从一个移动的“摄像头+喇叭”,进化成能动手改变物理环境的家庭伙伴。 康复医疗的“能力延伸”:对于上肢截肢者而言,一个能恢复大部分手部功能的智能假肢,意义远非“工具”二字可以概括。它关乎尊严,是独立生活的希望。我们正在研发的触觉反馈与精密控制技术,目标就是让假肢使用者不仅能“抓住”,更能“感觉”到抓住的是什么。为产品赋予这样的魔力,让它与用户产生深刻的情感共鸣,是我们技术人最高的追求。 我们的征途:打造有“心”的手。 在“灵心巧手”,我们名字中的“灵心”与“巧手”就是一套完整的具身智能哲学。我们不相信一只孤立的手能解决问题。我们致力于打造一个完整的系统:能感知的“皮肤”,我们给手赋予接近人类的触觉,让它能感知压力、纹理和滑移;会思考的“小脑”,我们将AI模型嵌入边缘端,让手能在毫秒级时间内做出本能反应;懂协作的“全身”,让手与手臂、视觉系统无缝配合,形成眼手一致的敏捷操作。 这条路充满挑战。它需要我们对心智的本质有更深的理解——心智并不仅仅是智力,它是智力、情感、观察和辨别能力的完整合一。我们要创造的,不是一堆冰冷的机械和算法,而是一种能理解自身行为、能从物理交互中学习的“新智能”。 本书将带领你踏上一段从微观到宏观、从基础到前沿的探索之旅。我们将从人类双手的生物学奇迹和塑造我们思维的哲学理念出发,逐步深入到构建机器灵巧手所需的技术核心——机械设计、触觉传感、经典控制与前沿的人工智能算法。随后,我们将看到这些技术如何被集成为完整的系统,并在工业、家庭、医疗等场景中大放异彩。最后,我们将共同展望这个领域激动人心的未来与尚未解决的问题。 第一部分(第1~3章)将奠定思想基础,回答“为什么”的问题。 第二部分(第4~6章)将聚焦“硬件”,探讨如何为机器打造媲美人类的“手”与“皮肤”。 第三部分(第7~11章)是本书的“软件”与“大脑”核心,我们将深入介绍各种控制与学习策略,探寻实现灵巧操作的智能之源。 第四部分(第12章和第13章)将视角拉回系统与应用,展示技术如何落地生根,改变世界。 第五部分(第14章和第15章)将眺望远方,思考前方的挑战与机遇,展望通用具身智能的宏伟图景。 在着手创造机器的“巧手”之前,我们必须谦卑地向自然界最杰出的“进化”工程师学习。人类的手,是数百万年进化的结晶,其精妙绝伦的设计为我们提供了无尽的灵感源泉,也设定了我们在工程上追求的终极目标。 我将带您深入我们实验室的腹地,一同揭开灵巧手在机械设计、触觉传感、智能控制等方面的核心秘密,分享我们走过的弯路和取得的突破,并共同展望一个由“灵心巧手”参与构建的、更自动、更高效、更富有人性关怀的未来世界。 这不仅仅是一场技术探险,更是一次重新定义智能与机器关系的旅程。现在,就让我们从这双“手”开始。 本书是灵心巧手(Linkerbot)团队集体智慧的结晶。在此,我要感谢参与本书编写的曹岗、苏洋、郏筱佑、牛建雄、崔宗伟、解修胜、陈文洋等。全书由牛建雄统稿,我负责审阅。此外,也感谢电子工业出版社博文视点公司石悦编辑,他的专业与耐心让本书以最好的面貌呈现在读者的面前。我们在灵巧手与具身智能研发一线的日夜打磨,构成了本书坚实的内容根基。愿本书能让更多的人看见中国在这一赛道上的探索与前行。展开作者简介
周永,外号机器猫。从小爱看《哆啦 A 梦》,长大就做机器猫。拥有数学、计算机、自动化、电子电路及通信工程多学科复合背景,资深连续创业者,具备 15 年以上3d仿真与机器人研发全链条经验。2017 年前瞻布局具身智能,2020 年推出全球首台按摩灵巧手;2022年创建灵心巧手,专注于“高自由度灵巧手 + 云端智脑” 全栈技术研发。2024 年发布自研 Linker Hand L20 灵巧手,21 个自由度可完整复现人类精细操作,性能达国际同类产品 10 倍,成本仅为 1/20。公司全球市场占有率超 80%,累计融资几十亿元,是全球具身智能末端操作领域的领军企业。郏筱佑,灵心巧手董事。入选福布斯U30,胡润U25。曾率队从8468支团队中胜出,夺得第四届“京彩大创”北京大学生创新创业大赛总决赛总冠军;获德国红点产品设计奖、金砖国家女性创业大赛“AI领域提名”(中国唯一)。主导的产品设计获中关村仿生机器人大赛冠军等荣誉,多次亮相央视及国际论坛。她致力于以“艺术+科技”跨界思维,推动灵巧手在非遗传承、中医理疗等场景应用,以科技创新讲好中国故事。 -
样 章 试 读本书暂无样章试读!
-
图 书 评 价 我要评论